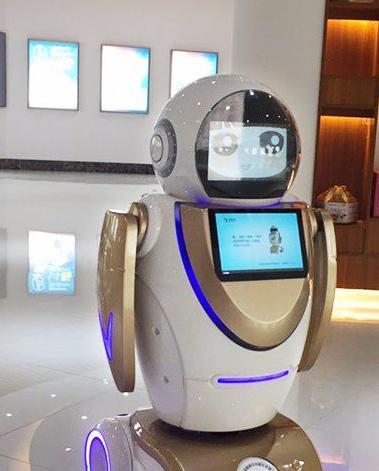
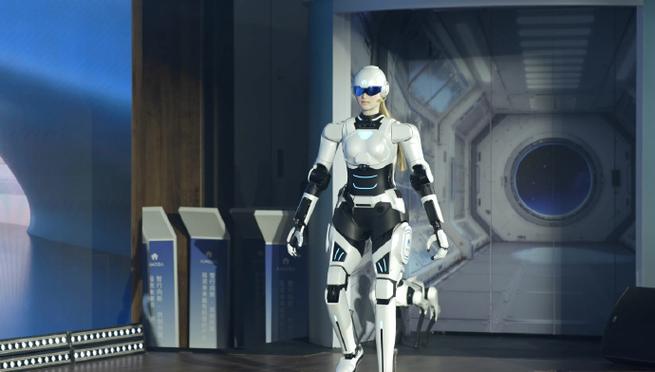
青岛“机器人护工”训练场 破解具身智能落地难题的智能机器人新范式
随着人口老龄化加剧与护理人力短缺,具身智能被视为缓解养老压力的关键技术路径。从实验室demo到真实场景落地,智能机器人长期面临数据稀缺、环境复杂、交互安全等难题。青岛率先建设的“机器人护工”训练场,通过模拟真实养老院的复杂场景,构建大规模、多模态的交互数据集,为具身智能的工程化落地提供了可复制的解决方案。
一、具身智能落地的三大核心痛点
- 数据瓶颈:真实护理场景中,机器人需要理解失能老人的模糊指令、突发情绪和物理接触意图,现有公开数据集缺乏此类高维度、长尾交互样本。
- 环境漂移:不同养老院的床型、轮椅、地面材质甚至光线变化都会导致模型泛化失败,一次训练难以覆盖全部现实变体。
- 安全约束:护工机器人需在接触人体时保证绝对安全,力控、避障、急停等策略难以在开放环境中穷举测试。
青岛训练场正是针对上述痛点,采用“物理模拟+真实复现”的双轨模式,为智能机器人提供从数字孪生到实体验证的闭环。
二、训练场的创新设计:从“练”到“用”只需一次迁移
训练场占地约2000平方米,分为生活照料区、康复训练区、情感陪伴区和应急处置区。每个区域部署了可重构的智能家居设备、可编程假人以及高速动捕系统,形成可随时切换的1:1仿真单元。
- 多模态感知训练:机器人通过视觉、激光雷达、麦克风阵列和触觉皮肤,采集老人在晨间护理、翻身、喂饭等28类典型任务中的身体姿态、语音指令和压力分布。系统自动标注“扶抱位置偏差”“力度超标”等安全边界样本,日产生有效交互数据超过10万帧。
- 对抗性场景生成:利用生成式AI主动制造边缘案例,例如老人突然拉拽、轮椅滑动、多人围观等干扰,迫使机器人在虚拟环境中快速迭代策略。训练后的模型可直接下载至实体护工机器人,实机调试时间从三个月缩短至一周。
- 安全力控学习:训练场内置六维力传感器假人,实时监测机器人的接触力。当力量超过人体舒适阈值时,环境自动恢复上一安全帧状态并注入惩罚信号。经过约2000次试错,机器人即可学会以恒定柔顺力完成协助起身、转移等动作。
三、破解落地难题:从训练场到现实的三级跳
第一跳:数据集开源与基准测试
青岛训练场联合高校发布“CareRobot-1M”多模态护工数据集,并定义标准评测协议,包括抓取正确率、接触舒适度、任务完成率等指标,使不同团队结果可比。
第二跳:技能库与“即插即用”部署
机器人不必从头学习每个动作,而是通过技能库组合实现对任意房间的适配。例如“旋转-推拉门把手”“侧向拾取地面物品”等原子技能可跨床位、跨机构复用。实际部署时,只需扫描新环境30分钟,系统就能生成对应技能序列。
第三跳:持续学习闭环
现实护工场景又产生新的对抗样本,通过5G专网上传回训练场夜间自动化重训,形成“白天使用-AI回放-策略更新-次日下发”的持续进化,智能机器人的故障率降至0.3次/千小时。
四、未来展望:从护工到通用具身智能
青岛训练场验证了一种降低具身智能落地门槛的可行性路径——不是追求无限接近人的通用智能,而是在受限护理场景中构建可工程化、高保真的数据要素设施。未来该模式将扩展至康复外骨骼、手术协助、家庭清洁等场景,让智能机器人真正走进生活,承担起有温度、有安全底线的照护工作。而青岛率先迈出的这一步,为空缺巨大的银发经济提供了清晰的技术锚点与产业标准。
如若转载,请注明出处:http://www.fwkej.com/product/51.html
更新时间:2026-10-28 05:01:45